
運算子庫:硬體平台
此運算子代表CLHS 雙鏈路配置攝影機與VisualApplets 之間的影像資料介面。 此運算子從CLHS 雙鏈路配置攝影機接收資料, 並將其傳送至影像處理應用程式。
| 可用於硬體平台 |
|---|
| marathon VF2 |
該操作員專屬使用這兩種相機類型的資源。 該小程式中無法再使用其他相機資源。
該運算子在其輸出埠 O 上提供影像資料。此輸出埠始終存在。
除了此標準輸出連接埠外,如果您的設計需要,您還可以指定各種選用連接埠。
CLHS 通訊協定支援脈衝和 GPIO 訊息。
在運算子執行個體化期間,將會出現一個彈出式對話方塊:
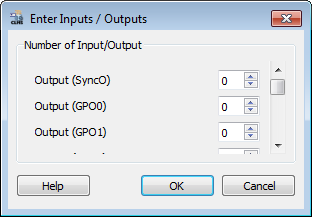
您可以在此定義最多 16 個選用 GPI(通用輸入)與最多 16 個選用 GPO(通用輸出)可用性。
此外,您可以啟用一個輸出埠 輸出 (SyncO) (視訊訊息中的 MultiFGSync 位元)。
如果您將連接埠可用性設為「0」(預設值), 則該運算子中將不會顯示此連接埠。 如果您將連接埠可用性設為 1,則該特定連接埠將可在運算子介面上使用。
當已連接的運算子變更 GPI 狀態時,就會傳輸 GPIO 狀態。 當運算子收到來自相機的 GPIO 訊息時,所有 GPO 都會更新。
GPIO 訊息僅在通道 0 上進行交換。在通道 1 上則沒有此類通訊。
參數 `Bit Width ` 可設定為高於或低於攝影機實際傳送的位元寬度的值。
若選擇較低的數值,每個像素的最低有效位元(LSB)將會被截斷, 因此只有最高有效位元(MSB)會傳輸至應用程式。
若選擇較高的數值,原始像素將被設定為輸出像素的最高有效位元 (MSB) 位置 ,而最低有效位元 (LSB) 則會被填滿為零。
在這兩種情況下,相對亮度都保持不變,也就是說, 白色像素仍為白色,深色像素仍為深色。
| Property | Value |
|---|---|
| Operator Type | M |
| Input Link | GPI0...GPI15(可選),幀擷取卡 GPO 的狀態(透過CLHS 進行交換) |
| 輸出連結 | O,用於VisualApplets 中的影像擷取資料 GPO0...GPO15(可選),相機 GPO 的狀態(透過CLHS 交換) SyncO,視訊封包中設定了 MultiFGSync 位元(有效期為 1 個時鐘週期) |
| Link Parameter | Output Link O | 輸出連接埠 GPO0...GPO15(可選) | 輸入連接埠 GPI0...GPI15(可選) | 輸出鏈路 SyncO |
|---|---|---|---|---|
| Bit Width | any | 1 | 1 | 1 |
| Arithmetic | 無號數 | 無號數 | 無號數 | 無號數 |
| Parallelism | 任何,請參閱參數說明 | 1 | 1 | 1 |
| Kernel Columns | 1 | 1 | 1 | 1 |
| Kernel Rows | 1 | 1 | 1 | 1 |
| Img Protocol | {VALT_IMAGE2D, VALT_LINE1D} | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL |
| Color Format | VAF_GRAY | VAF_GRAY | VAF_GRAY | VAF_GRAY |
| Color Flavor | FL_NONE | FL_NONE | FL_NONE | FL_NONE |
| Max. Img Width | any | 1 | 1 | 1 |
| Max. Img Height | any | 1 | 1 | 1 |
| CameraID | |
|---|---|
| Type | 靜態寫入參數 |
| Default | 0 |
| Range | 0 |
|
此參數指定使用哪個相機資源。 此外,此 ID 將用於對應相機通道與 applet 連接埠。 |
|
| PixelFormat | |
|---|---|
| Type | 靜態寫入參數 |
| Default | Mono10p |
| Range | {Mono8,Mono10p,Mono12p,Mono14p,Mono16,Raw8,Raw10p,Raw12p,Raw14p,Raw16, Raw64, B8, B10p, B12p, B14p, B16, G8, G10p, G12p, G14p, G16, R8, R10p, R12p, R14p, R16, BGR8, BGR10p, BGR12p, BGR14p, BGR16, BGRa8, BGRa10p, BGRa12p, BGRa14p, BGRa16, BayerGR8, BayerGR10p, BayerGR12p,BayerGR14p, BayerGR16, BayerRG8, BayerRG10p, BayerRG12p, BayerRG14p, BayerRG16, BayerGB8, BayerGB10p, BayerGB12p, BayerGB14p, BayerGB16, BayerBG8, BayerBG10p, BayerBG12p, BayerBG14p, BayerBG16} |
|
此參數指定輸出 Pixel Format。 |
|
| AquisitionFormat | |
|---|---|
| Type | 靜態寫入參數 |
| Default | Area |
| Range | {Area; Linescan} |
|
當此參數設定為「區域」時, 可取得的第一个資料將為一個完整的幀。 從幀的中間開始的幀將被忽略。 因此,第一個視訊訊息中必須包含「幀起點」。 在「線掃描」模式下,幀起點與幀終點將被忽略, 因為對於線掃描攝影機而言,這些值預設為 0。 |
|
| MinimalParallelism | |
|---|---|
| Type | 靜態讀取參數 |
| Default | 16 |
| Range | [1; 1024] |
|
輸出連線 O 能夠傳輸相機最大頻寬而不遺失資料所需的最小 Parallelism。此值取決於當前選定的設計時脈頻率。頻率越高,Parallelism 值就可以越低。 |
|
| LineSupervision | |
|---|---|
| Type | 動態/靜態讀寫參數 |
| Default | off |
| Range | {on, off} |
|
對行進行一致性檢查。檢查 RowID 是否依序相隔 RowStep 步數。 此外,還需檢查完整性:行首 (SoL) 與行尾 (EoL) 必須依正確順序出現。若偵測到缺少 EoL 或 SoL, 並產生錯誤標記,同時插入一個行尾。 缺失的行將被插入為較短的行 (長度取決於並行度與位元寬度),直到偵測到 2 個連續的 RowID,並再次確保行的一致性為止。 |
|
| RowStep | |
|---|---|
| Type | 動態/靜態讀寫參數 |
| Default | 1 |
| Range | {1, 65535} |
|
2 個 RowID 之間的步長。除非使用多通道相機且行分佈在多個連線中,否則應為 1。 |
|
| OverflowOccurred | |
|---|---|
| Type | 動態讀取參數 |
| Default | 0 |
| Range | [0;1] |
|
此參數表示內部 FIFO 發生溢出。溢出會導致資料遺失,應盡量避免。 可能的原因包括:其中一條鏈路完全未傳送資料,或是資料的接收速度快於 處理器的處理速度。 |
|
 上一頁

